Motoréducteur Moteur DC 34:1 avec codeur Images
Motoréducteur Moteur DC 34:1 avec codeur
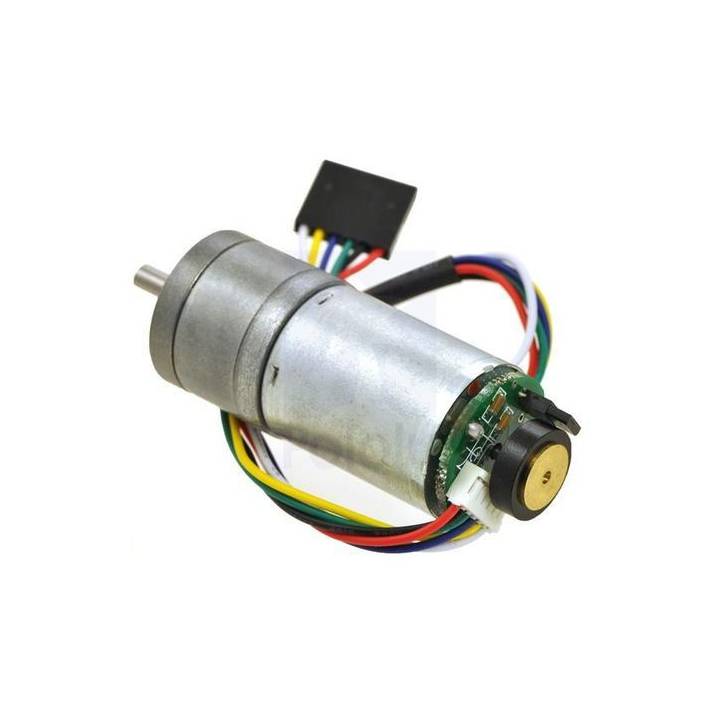
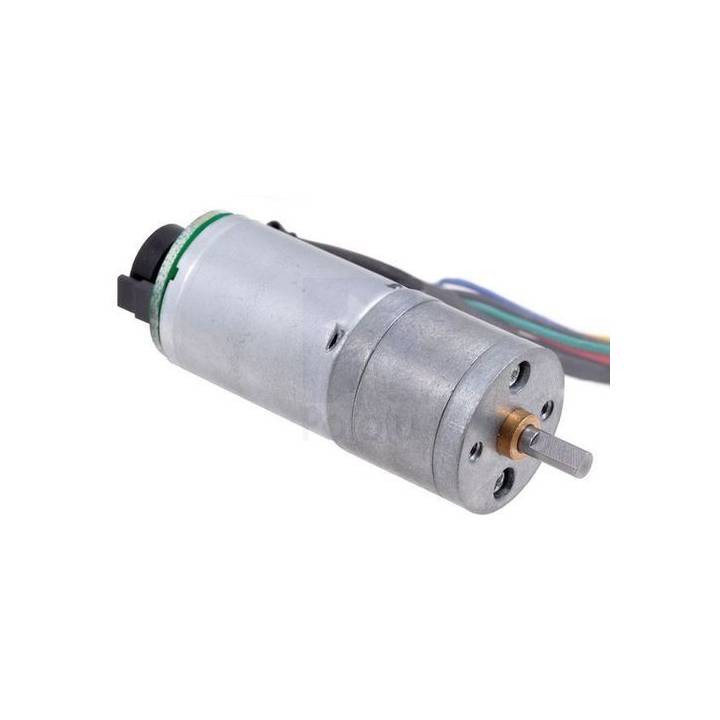
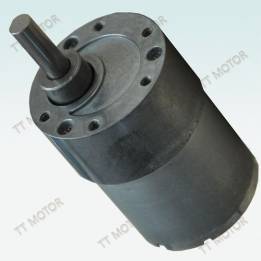
Motoréducteur métal 6V - rapport de réduction 34:1 - vitesse nominale de 285 tours/min - couple: 4.3 kg-cm avec codeur d'une résolution de 544 pulses.
Motoréducteur DC 34:1
Description
Ce motoréducteur métal de dimensions 50mm x 25mm x 25mm dispose d'un moteur à aimants extra forts et d'une boite de réduction d'un rapport de 34:1. Cela lui confère une grande puissance pour une taille relativement réduite.
Il a un arbre de 8mm de long pour un diamètre de 4mm au format "D". Il s'alimente en 6V mais peut suporter des tensions de 3 à 9V. Il commence à tourner dès 1V mais alimenté au dessus de 9V, sa détéroriation reduira considérablement sa durée de vie.
A 6V, il tourne à 285 tours/min et requiert 450mA à vide, il fournit un couple de 4.3 kg-cm et un courant de pic de 6A.
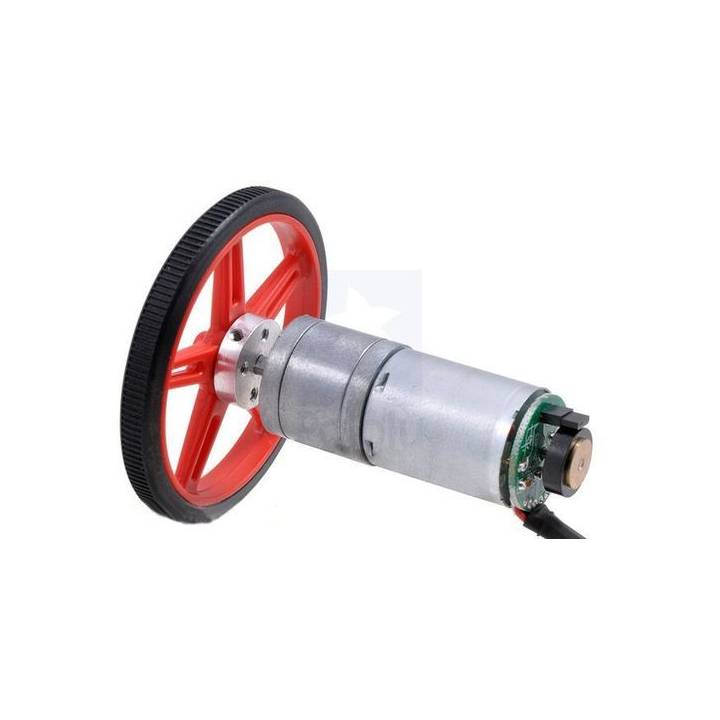
Ces motoréducteurs sont particulièrement bien adaptées aux roues 4x4 tout-terrain DG0009.
|
|


La face avant dispose de 2 trous de montage pour des vis M3 pour la fixation d'un support.
 |
| Motoréducteur avec support |
|---|
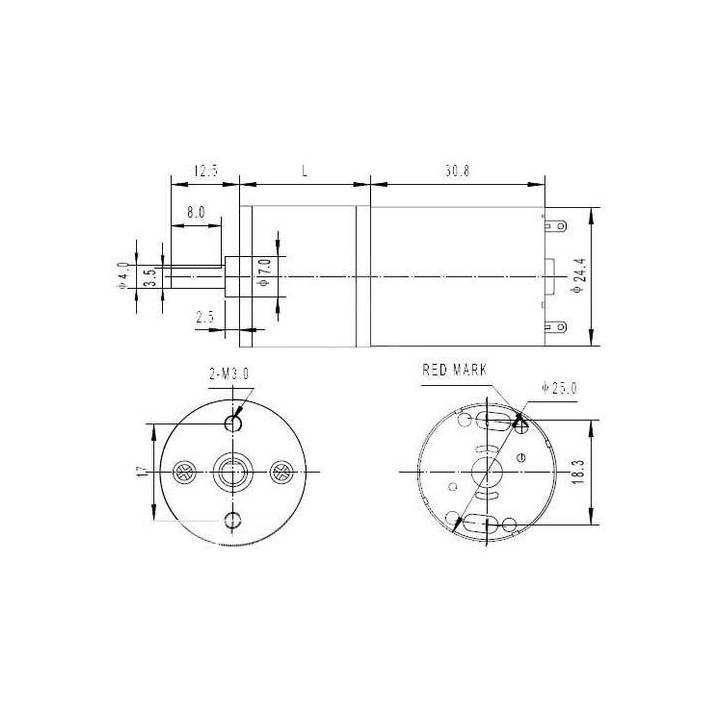
le diagramme suivant montre les dimensions du motoréducteur.
 |
| Diagramme de dimensionnement (en mm) |
|---|
Utilisation du codeur
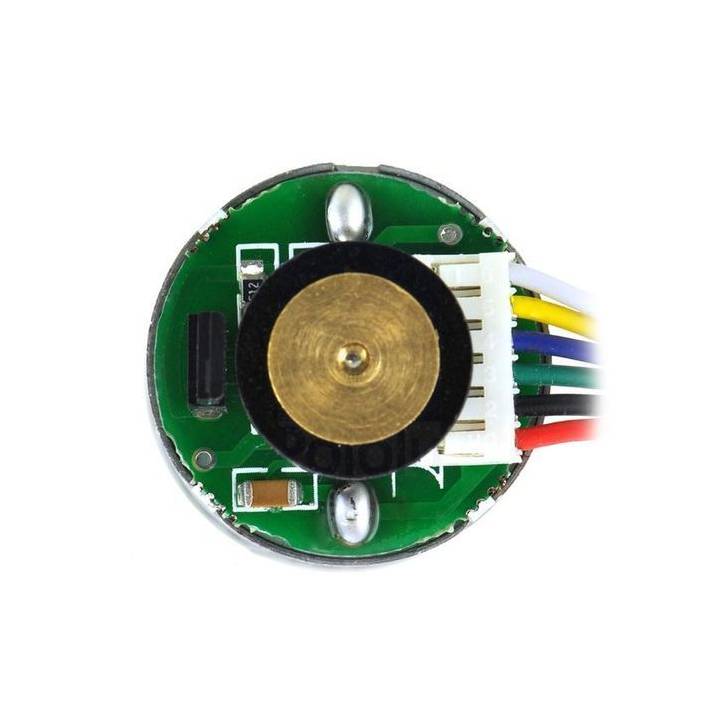
Un codeur à effet hall à 2 canaux est utilisé pour capter la rotation d'un disque magnetique fixé à l'arrière de l'axe moteur.
Le codeur en quadrature dispose d'une résolution de 16 pulses par révolution de l'axe moteur.
Ainsi, pour calculer le nombre de pulses par révolution de la sortie du réducteur, il faut multiplier le rapport de réduction par 16 soit 34*16 = 544 pulses.
Le moteur/codeur dispose de 6 fils colorés de 28 cm:
 ?
| Couleur | Fonction |
|---|---|
| Rouge | Puissance moteur (A connecter au connecteur + du contrôleur) |
| Noir | Puissance moteur (A connecter au connecteur - du contrôleur) |
| Vert | Masse du codeur |
| Bleu | Alimentation codeur (3.5 – 20 V) |
| Jaune | Sortie A du codeur |
| Blanc | Sortie B du codeur |
Le capteur à effet Hall requiert une tension d'entrée Vcc, entre 3.5 et 20 V pour un maximum de 10 mA. Les sorties A et B sont des signaux carrées de 0V à Vcc dephasé d'environ 90°.
La fréquence des transistions permet de déduire la vitesse du moteur et l'ordre des transistions donne le sens de rotation.
La capture de l'image d'un oscilloscope suivante ?montre les sorties A et B (jaune et blanc) du codeur avec une tension de 6V appliquée sur le moteur et un Vcc de 5V sur le capteur à effet hall:
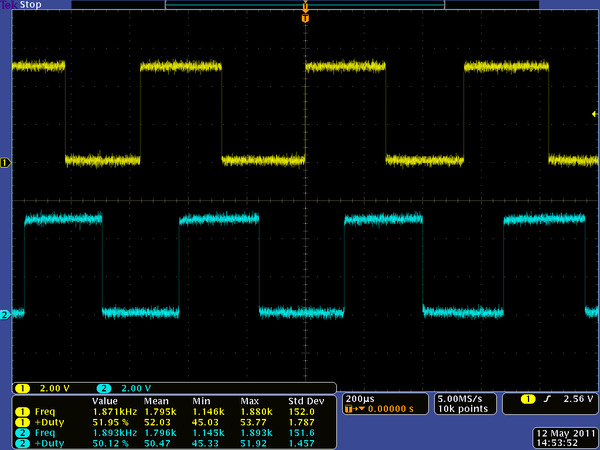
sorties codeur A et B o Motoréducteur DC 34:1 avec codeur 16 pulses (moteur alimenté en 6V).
En comptant les montées et descentes de chaque signal A et B, il est possible d'identifier les 48 pulses par révolution de l'axe moteur. En utilisant un seul changement pour 1 canal, on obtient 12 pluses par révolution. Donc la fréquence de signal A correspond sur cette capture d'image à 12x la fréquence de rotation de l'axe moteur.
Conseil
Pour le fixer sur votre châssis utilisez le support moteur 25 mm.
-
Marque

-
RéférenceRS003B-ENC
 Security policy
(edit with the Customer Reassurance module)
 Delivery policy
(edit with the Customer Reassurance module)
 Return policy
(edit with the Customer Reassurance module)
Vous aimerez aussi
- En cours d'approvisionnement
16 autres produits dans la même catégorie
- En cours d'approvisionnement
- En cours d'approvisionnement
- Neuf
- En cours d'approvisionnement
- En cours d'approvisionnement
- En cours d'approvisionnement
- En cours d'approvisionnement
- En cours d'approvisionnement